

I. أصول وتكامل التكنولوجيا
إن تطور تكنولوجيا AGV هو نموذج مصغر لتطور الأتمتة الصناعية. في عام 1913، قدمت شركة Ford مركبات المسار-الموجهة والتي، مثل القضبان الميكانيكية على الأرض، تنقل الأجزاء على طول مسارات ثابتة بسرعة بطيئة تبلغ 0.3 م/ث-وسيلة نقل جامدة استمرت لما يقرب من نصف قرن. لم يكن حتى عام 1953 أن ظهرت تكنولوجيا التوجيه الكهرومغناطيسي. ومن خلال تضمين كابلات تحمل ترددًا يبلغ 10 كيلو هرتز أسفل أرضية الورشة لإنشاء مجال كهرومغناطيسي، حققت مركبات AGV دقة تحديد موقع قدرها ±15 مم. ومع ذلك، فإن أي تغيير في المسار لا يزال يتطلب تجديد الأسلاك، مما يجعل التعديلات مكلفة للغاية.
حدثت الثورة الحقيقية في أوائل القرن الحادي والعشرين. ومع تطوير شركة Denso اليابانية لرموز QR، والتي أصبحت معيارًا عالميًا في عام 2004، اخترقت سعة تخزين رموز QR حاجز 7 كيلو بايت. يمكن لرمز واحد أن يحتوي على معلومات لوجستية كاملة مثل إحداثيات ورشة العمل ومعلمات المعدات. في عام 2012، كانت شركة KUKA الألمانية أول شركة تدمج أجهزة قراءة رموز الاستجابة السريعة -من الفئة الصناعية مع أجهزة AGV. في تجربة تجريبية في مصنع BMW في لايبزيغ، تم الانتهاء من تعديل المسار الذي كان يستغرق تقليديًا ثلاثة أيام باستخدام التوجيه المغناطيسي في ساعتين فقط. عززت هذه التكنولوجيا المتقدمة بشكل مباشر تحويل المركبات AGV من "قطارات المسار الثابت" إلى "روبوتات النقل الذكية".

منذ عام 2010، مع نضوج تقنية التعرف على رمز الاستجابة السريعة وتقدم متطلبات الملاحة AGV، حل التنقل عبر رمز الاستجابة السريعة تدريجيًا محل أنظمة التوجيه الكهرومغناطيسية أو الشريط المغناطيسي التقليدية. في الصين، تطورت تقنية الملاحة برمز الاستجابة السريعة AGV بسرعة بعد عام 2010، حيث وجدت تطبيقًا واسع النطاق في تصنيع السيارات والخدمات اللوجستية للتخزين. أدى هذا التقدم إلى تحسين دقة ومرونة تحديد موقع AGV، مع توسيع نطاق تطبيقه أيضًا.
ثانيا. مبادئ التطبيق
آلية الملاحة وتحديد المواقع
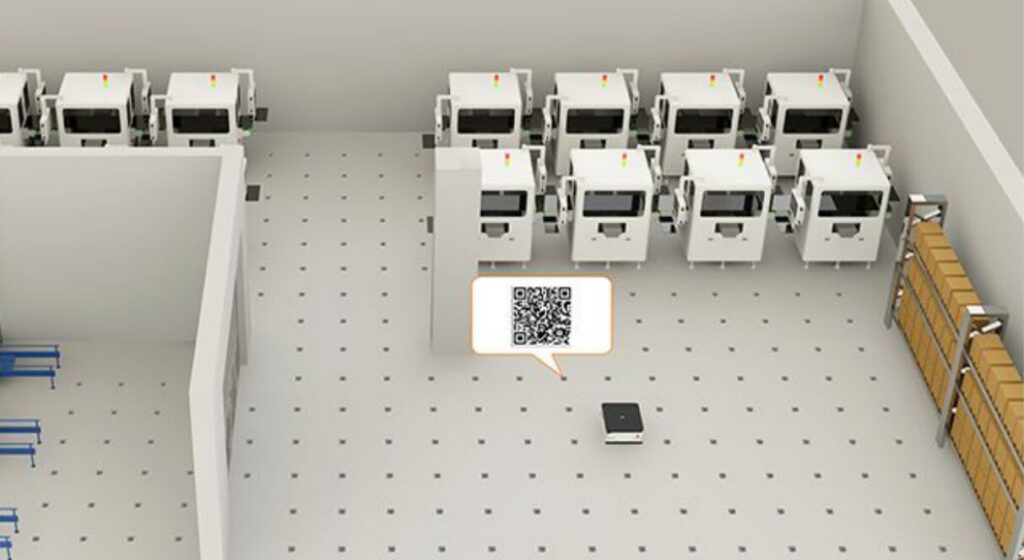
تم تجهيز AGVs بقارئات الأكواد التي تقوم بمسح رموز QR الأرضية للحصول على تشفير الموقع، وتنسيق الإزاحات، وبيانات زاوية الاتجاه. يقوم نظام الجدولة بإنشاء تسلسل أوامر التنقل بناءً على معلومات إحداثيات رمز الاستجابة السريعة، ويتحرك AGV من "نقطة إلى نقطة"، مع تصحيح عنوانه بواسطة مستشعر IMU. من خلال الجمع بين تحديد موضع رمز الاستجابة السريعة وبيانات IMU ومعلومات برنامج التشفير، يتم تحقيق تحديد الموضع بدقة عالية-.
مغلق-نظام التحكم في الحلقة
تقوم وحدة التحكم AGV بضبط سرعات العجلات في الوقت الفعلي بناءً على تعليقات الإزاحة من رموز QR لضمان السفر على طول المسار المحدد مسبقًا. من خلال دمج بيانات المسافة المقطوعة لجهاز التشفير، وزوايا عنوان IMU، ومعلومات تحديد موضع رمز QR، يتم تشكيل نظام تحكم في الحلقة المغلقة -عالي الدقة-، مما يحقق دقة تحديد موضع تصل إلى ±1 مم. من خلال التحكم في الحلقة- المغلقة، يمكن لمركبة AGV أن تعمل بثبات في البيئات الديناميكية، وتتكيف مع ظروف الطريق المعقدة ومتطلبات المهام.
بنية النظام والوحدات الوظيفية
طبقة الإدراك:تشتمل على قارئات الأكواد وتقنية LiDAR وأجهزة استشعار تجنب العوائق التي تعمل معًا لتحقيق الإدراك البيئي وحماية السلامة.
طبقة القرار:يتواصل بين نظام التحكم في المستوى الأعلى- ووحدة التحكم المستقلة في AGV لإكمال تخصيص المهام وتحسين المسار ومعالجة الاستثناءات.
طبقة التنفيذ:يعتمد على محركات التشغيل وآليات التعامل مع المواد (مثل أنظمة الدفع والسحب أو الأسطوانة) لتنفيذ مهام النقل والواجهات مع نظام إدارة المستودعات (WMS).
ثالثا. المزايا التقنية والسيناريوهات النموذجية
المزايا التقنية
مسارات مرنة وقابلة للتعديل:يمكن تعديل مسارات التنقل عبر رمز الاستجابة السريعة بسرعة وفقًا لاحتياجات الإنتاج.
دقة تحديد المواقع العالية:بالمقارنة مع طرق التوجيه التقليدية، يمكن أن تصل دقة تحديد الموقع إلى ±1 مم، مما يلبي متطلبات التصنيع الدقيق.
سهولة الصيانة:تتميز ملصقات رمز الاستجابة السريعة بسهولة الصيانة، مما يقلل من تآكل قضبان التوجيه وتكاليف الصيانة.
السيناريوهات النموذجية
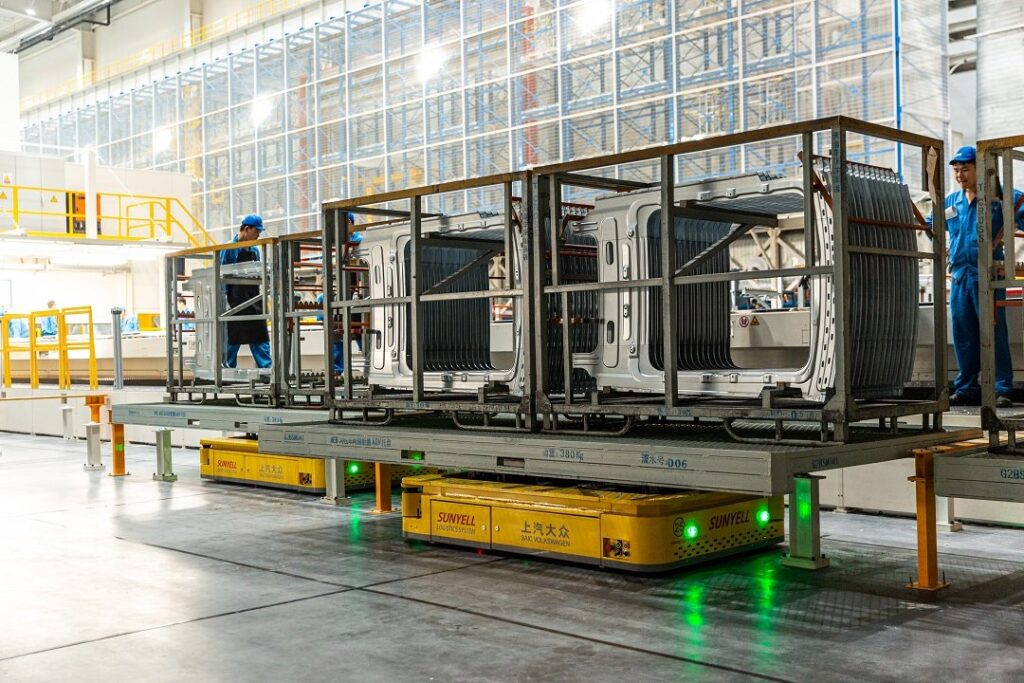
صناعة السيارات:في FAW-ورشة اللحام بمصنع فولكس واجن في فوشان، تم تركيب 3200 ملصق رمز QR من السيراميك بقوة ضغط تبلغ 5 طن/م². يحقق نظام النقل المرن المكون من AGVs دقة تحديد موضع تبلغ ± 0.2 مم لمجموعات هيكل السيارة، مما يقلل وقت التغيير في الإنتاج المختلط من 4 ساعات إلى 18 دقيقة. أدى التحقق المزدوج- من رموز QR المدمجة مع التوجيه المرئي في كل محطة عمل رئيسية إلى تقليل أخطاء التجميع إلى واحد في المليون.
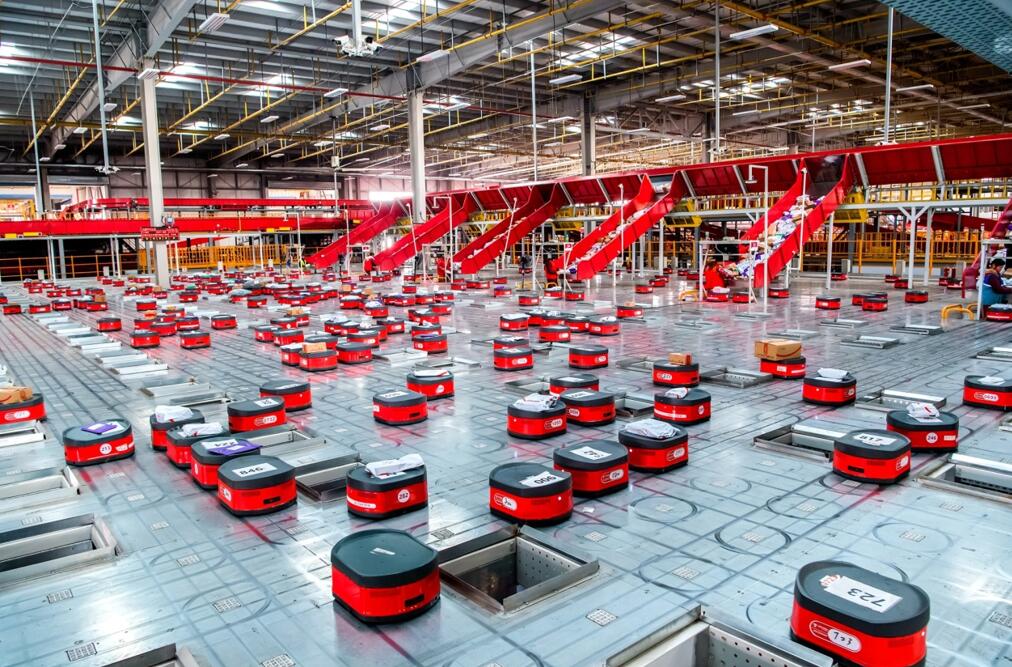
التخزين الذكي:في مستودع JD.com's Shanghai Asia No.1 Warehouse، يتم استخدام تخطيط رمز QR المكون من تسعة-شبكة. يتم تضمين كل رف بثلاثة رموز فحص في الأسفل، وعند دمجه مع تقنية تحديد RFID-ذات التردد المزدوج، تتم زيادة كثافة المستودعات بنسبة 40%، مع دقة التقاط تصل إلى 99.99%.
سلسلة التبريد الدوائية:في التطبيقات المتخصصة لمستودعات سلسلة التبريد الصيدلانية، يتم تغليف ملصقات رمز QR بطبقة مقاومة لدرجة الحرارة المنخفضة-والتي يمكنها الحفاظ على الأداء الوظيفي لمدة 10 سنوات عند -25 درجة، مما يضمن التنقل الموثوق به في AGV في البيئات المتجمدة.
رابعا. الخطوات التفصيلية لمبدأ التطبيق
تهيئة نظام الملاحة وتخطيط رمز الاستجابة السريعة
إعداد الأرض:تتم معالجة الأرضية بعملية تسوية ذاتية لراتنجات الإيبوكسي-، مع متطلبات تسطيح أقل من أو تساوي 3 مم لكل 2 م.
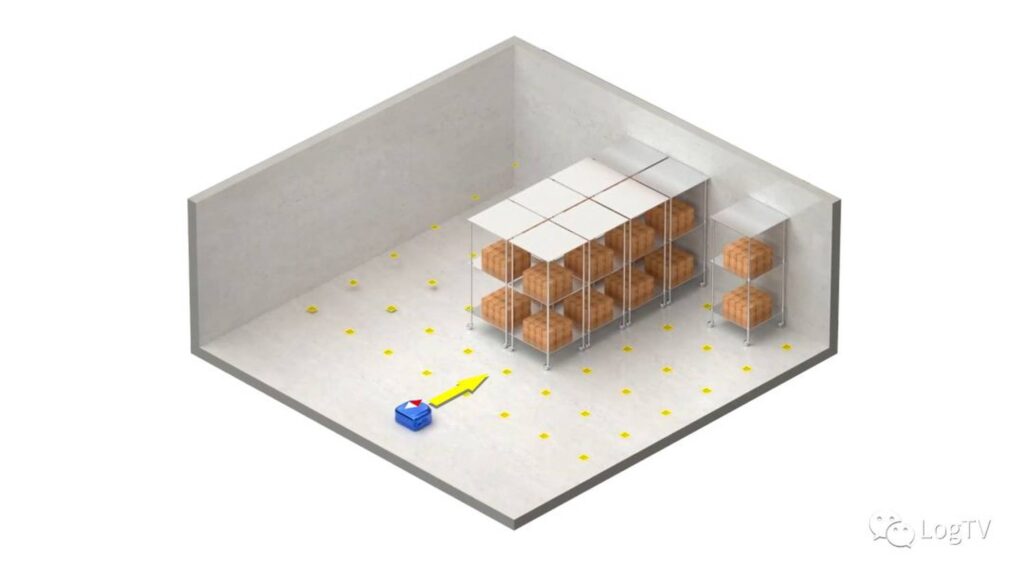
تركيب ملصق رمز الاستجابة السريعة:يتم تضمين الملصقات بشكل متساوي مع الأرض ومغطاة بطبقة مقاومة للتآكل من البولي كربونات بسمك 5 مم. يحتوي كل ملصق على معلومات فريدة حول ترميز الموضع والإزاحة وزاوية العنوان بتنسيق موحد. يتم تثبيت الملصقات على طول مسار AGV على مسافات تتراوح من 1 إلى 3 أمتار لتشكيل شبكة ملاحية تغطي المناطق الرئيسية. يجب أن تتجنب الملصقات مناطق التآكل العالية-وتتم صيانتها بانتظام.
التعرف على رمز الاستجابة السريعة والحصول على البيانات
التقاط الصورة:تم تجهيز AGVs بكاميرات-عالية الدقة أو ماسحات ضوئية ليزر لالتقاط صور رمز الاستجابة السريعة. تقوم خوارزميات معالجة الصور باستخراج معلومات الملصق.
نقل البيانات:تقوم المستشعرات بنقل إحداثيات الموقع والإزاحة وبيانات زاوية الاتجاه في الوقت الفعلي إلى وحدة التحكم. تم تحسين ارتفاع وزاوية تركيب المستشعر لضمان التعرف الفعال.
معالجة البيانات وحساب المواقع
المطابقة العالمية:تقوم وحدة التحكم بمطابقة ترميز موضع رمز الاستجابة السريعة مع خريطة الإحداثيات العالمية المحددة مسبقًا لتحديد الموقع المطلق لـ AGV.
تصحيح الخطأ:استنادًا إلى تعليقات زاوية الإزاحة والعنوان من رمز الاستجابة السريعة، يتم حساب الانحرافات عن المسار المحدد مسبقًا وإنشاء أوامر التصحيح. يتم دمج بيانات الأميال المقطوعة في جهاز التشفير وزوايا عنوان IMU لتصحيح الأخطاء التراكمية وتحسين دقة تحديد المواقع.
تخطيط المسار والتكيف الديناميكي
توليد الأوامر:يقوم نظام الجدولة بإنشاء تسلسل أوامر التنقل بناءً على متطلبات المهمة ويرسله إلى وحدة تحكم AGV.
تعديل الوقت الحقيقي-:أثناء سفر AGV، فإنه يقرأ باستمرار بيانات رمز الاستجابة السريعة. إذا تم اكتشاف إزاحة أكبر من 5 مم، تقوم خوارزمية التحكم PID بضبط سرعة عجلة القيادة لإعادتها إلى المسار المحدد مسبقًا. في المناطق الواقعة بين رموز QR، يعتمد AGV على IMU وبيانات التشفير لتقدير موقعه حتى يتم العثور على الملصق التالي لإعادة المعايرة.
اندماج أجهزة الاستشعار المتعددة-والتحكم في الحلقة-المغلقة
كشف العوائق:تقوم أجهزة استشعار LiDAR والموجات فوق الصوتية بمراقبة العوائق بشكل مستمر، مما يؤدي إلى تجنب الطوارئ أو إعادة تخطيط المسار إذا لزم الأمر.
التحكم المتكامل:تدمج وحدة التحكم تحديد موضع رمز الاستجابة السريعة وتعليقات المستشعر وأوامر التحكم في الحركة لتشكيل نظام حلقة -مغلق، مما يحقق دقة تحديد الموضع عند مستوى ±1 مم. يتم دمج إشارات تجنب العوائق مع بيانات الملاحة لضمان عمل AGV بأمان في البيئات الديناميكية.
V. ملخص العمليات الرئيسية
التهيئة:ضع ملصقات رمز الاستجابة السريعة التي تحتوي على معلومات الموقع والاتجاه.
تعرُّف:التقاط وتحليل بيانات التسمية باستخدام أجهزة الاستشعار البصرية.
تحديد المواقع:مطابقة الإحداثيات العالمية وتصحيح الأخطاء لإكمال تحديد المواقع.
تنفيذ المسار:اتبع تسلسل الأوامر وقم بضبط المسار ديناميكيًا للحفاظ على المسار المقصود.

على مدار الـ 22 عامًا الماضية، ركزت شركة Plutools على البحث والإنتاج والمبيعات للمكونات الأساسية للروبوتات المحمولة (AGV/AMR)، بما في ذلك عجلات القيادة، وأجهزة التحكم في المحركات، والعجلات التفاضلية، ومحركات التخفيض، والمحركات المؤازرة. بفضل التكنولوجيا المتميزة والجودة الموثوقة والأسعار التنافسية، نمت شركة Plutools لتصبح واحدة من أكبر موردي الروبوتات المحمولة المتكاملة في الصين. نحن نقدم حلولاً ومنتجات{3}عالية الجودة للعملاء في مختلف الصناعات محليًا ودوليًا.


