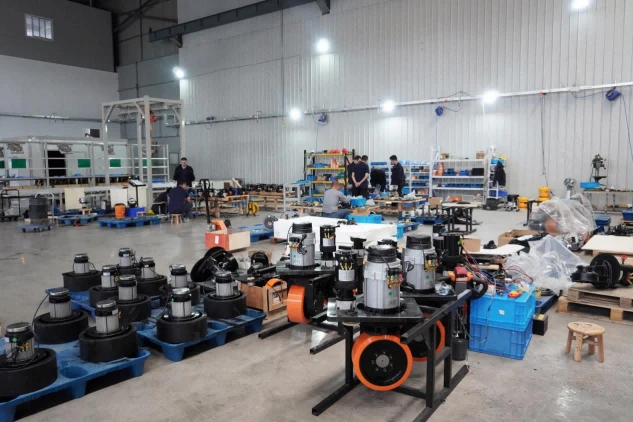
هل تساءلت يومًا كيف يمكن لمركبة AGV-ذاتية-وزنها 3 أطنان وحمولة 5-طن - أن تبدأ بدقة، وتوقف، وتغطي 8 أمتار في 8 ثوانٍ فقط؟ لا يتطلب تحقيق هذا العمل الفذ دعمًا قويًا للمحرك فحسب، بل يتطلب أيضًا خوارزميات تحكم متطورة. اليوم، سنقوم بتحليل المنطق الفني وراء هذا التصميم ونوضح كيف تمكن فريق YIKONG Smart لدينا من فتح هذا المشروع.
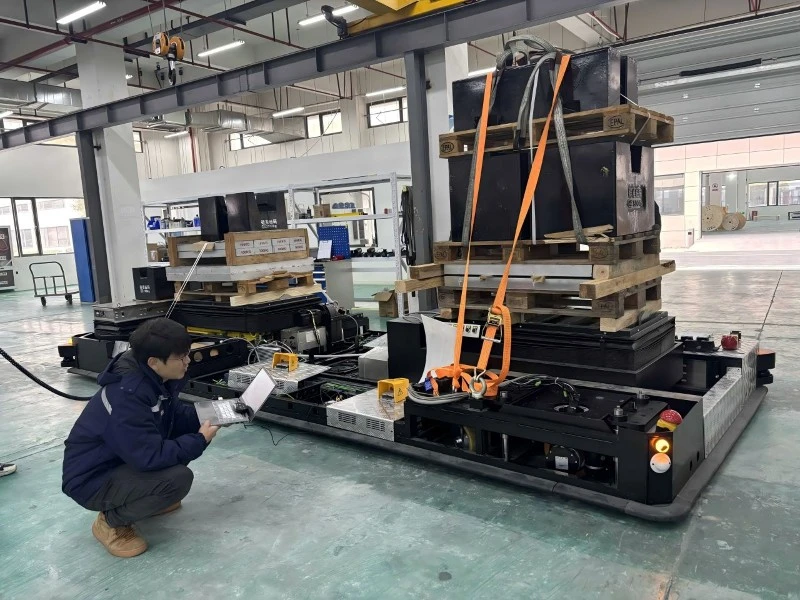
1. أهداف التصميم والمعلمات الأساسية
الوزن الإجمالي:8 طن (3 طن ذاتي-وزن + 5 طن حمولة)
النزوح:8 أمتار (من النقطة أ إلى النقطة ب)
متطلبات الوقت:أكمل البداية-توقف خلال 8 ثوانٍ
2. منطق التحكم في الحركة: موازنة السرعة والقوة
2.1 استخدام وضع الحركة "التسارع المنتظم – التباطؤ المنتظم":
أول 4 ثواني:تسارع من حالة التوقف التام إلى نقطة المنتصف (4 أمتار).
آخر 4 ثواني:خفف السرعة من نقطة المنتصف إلى نقطة النهاية (المسافة المتبقية 4 أمتار).
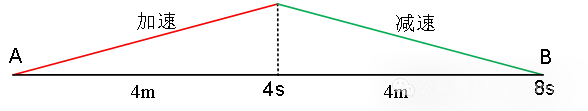
كما هو موضح في الرسم البياني، يتم حساب السرعة القصوى لـ AGV على النحو التالي:
v=2*s/t=2*4/4=2m/s
2.2 استخدام وضع الحركة "التسارع المنتظم – السرعة الثابتة – التباطؤ المنتظم":
مرحلة التسريع:التسارع من حالة التوقف التام إلى سرعة ثابتة.
مرحلة السرعة الثابتة:الجري بسرعة ثابتة بشكل مستمر.
مرحلة التباطؤ:تباطأ من السرعة الثابتة إلى الصفر.
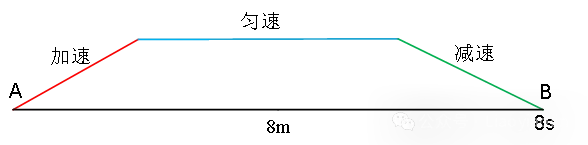
من الرسم البياني، الحد الأدنى للسرعة المتوسطة هو:
v=s/t,v=8/8=1m/s
ملحوظة:إذا كانت مركبة AGV تعمل بهذا الحد الأدنى من متوسط السرعة، فإنها ستغطي 8 أمتار بالضبط في 8 ثوانٍ-دون ترك أي مجال للتسارع أو التباطؤ. ومن الناحية العملية، يتم استخدام سرعة AGV النموذجية البالغة 1.2 م/ث للتقييم.
3. التغلب على مقاومتين رئيسيتين: "العقبات" التي تواجه AGV
مقاومة الاحتكاك المتداول (المقاومة الأرضية):
بمجرد أن تتحرك عجلة القيادة AGV، يبدأ الاحتكاك المتداول. ويقدر على النحو التالي:
F=8000*10*0.03=2400N
المقاومة بالقصور الذاتي (المقاومة أثناء التسارع / التباطؤ):
يتم إعطاء هذا بواسطة:
F=m×aF=m \\مرات aF=m×a
(سيتم تحديد الحساب بناءً على مرحلة التسارع.)
4. تقييم قوة الجر لتسارع AGV للتغلب على مقاومة القصور الذاتي
4.1 التقييم بسرعة قصوى تبلغ 2 م/ث:
يتسارع AGV خطيًا من 0 م/ث إلى 2 م/ث ثم يتباطأ مرة أخرى إلى 0 م/ث، مع استمرار مرحلتي التسارع والتباطؤ لمدة 4 ثوانٍ.
باستخدام المعادلة s=v0t+0.5at2s=v_0 t + 0.5at^2s=v0t+0.5at2 (مع v0=0v_0=0v0=0)،
نجد: أ=2*4/4²=0.5م/ث²
قوة الجر المطلوبة للتغلب على مقاومة القصور الذاتي هي:
ف=أما=8000*0.5=4000ن
لذلك، يجب أن توفر عجلة القيادة AGV قوة جر أكبر من مجموع الاحتكاك المتداول ومقاومة القصور الذاتي:
Ftotal>2400+4000=6400 N
4.2 التقييم بسرعة قصوى تبلغ 1.2 م/ث:
يتسارع AGV من 0 م/ث إلى 1.2 م/ث ثم يتباطأ مرة أخرى إلى 0 م/ث، مع مرحلتي تسارع وتباطؤ متساويتين.
دع مرحلة السرعة الثابتة تدوم xxx ثانية. باستخدام المعادلة s=v0t+0.5at2s=v_0 t + 0.5at^2s=v0t+0.5at2 (مع v0=0v_0=0v0=0)،
لدينا: أ=2*[(8-1.2x)/2]/[(8-x)/2]²=(8-1.2x)/[(8-x)/2]²=4*(8-1.2x)/(8-x)²
بالنظر إلى أن السرعة النهائية أثناء التسارع هي 1.2 م/ث، ومتوسط السرعة هو 0.6 م/ث، وزمن التسارع (أو التباطؤ) هو (8−x)/2(8 - x)/2(8−x)/2، يمكننا أيضًا التعبير عن:
a=0.6/[(8-x)/2]=1.2/(8-x)
يؤدي حل هذه المعادلات إلى الحصول على ما يلي تقريبًا:
x=56/9≈6.222,a=27/40=0.675
قوة الجر المطلوبة للتغلب على مقاومة القصور الذاتي هي:
ف=أما=8000*0.675=5400ن
وبالتالي، يجب أن يفي الحد الأدنى من قوة الجر بما يلي:
Ftotal>2400+5400=7800 N
4.3 للسرعات القصوى بين 1.2 م/ث و2 م/ث:
يمكنك استبدال قيم السرعة المحددة في الصيغ المذكورة أعلاه لحساب القوى المطلوبة.
5. التحكم الدقيق: سر كفاءة الطاقة والتشغيل السلس
تحدد الطرق المذكورة أعلاه نهج التصميم العام. ومع تقنيات التحكم الأكثر دقة، يمكن تحليل مراحل التسارع والتباطؤ بشكل منفصل للحصول على الأداء الأمثل.
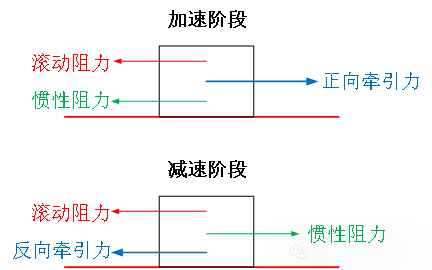
على سبيل المثال، كما هو موضح، فإن محاذاة مقاومة التدحرج أثناء التباطؤ مع قوة الجر العكسي يمكن أن تقلل بشكل كبير من متطلبات الجر العكسي، وبالتالي تقليل الحد الأقصى لقوة الجر أو السرعة المطلوبة. يؤدي ذلك إلى تمكين نظام عجلة القيادة AGV من تحقيق الحالة المثالية التي تتميز بكفاءة استخدام الطاقة- وسهولة التشغيل.
6. ملخص ورؤى
توازن السرعة والجر:منذ P=Fv
المطابقة الحرجة:مفتاح الاختيار الصحيح للمكونات هو المطابقة الدقيقة لقطر عجلة القيادة AGV مع نسبة التخفيض.
التصميم والخوارزميات المحسنة:يمكن أن يؤدي تحسين هيكل السيارة وخوارزميات التحكم في الحركة المحسنة إلى تعزيز الكفاءة التشغيلية والسلاسة، وتحقيق توفير الطاقة من خلال تحسين الخوارزميات.
تكامل الفيزياء والتحكم:لا يقتصر تصميم AGV على الطاقة الخام فقط-إنه مزيج مثالي من المبادئ الفيزيائية وخوارزميات التحكم الذكية في الحركة.
الحالة-التحليل المحدد:يجب تحليل كل قضية بالتفصيل بناءً على الظروف المحددة؛ لا تقم ببساطة بتطبيق أو إساءة تفسير أجزاء من هذا التحليل كحل عالمي.